人工智能在自動駕駛開發(fā)中的應(yīng)用 核心技術(shù)與軟件開發(fā)實(shí)踐
引言
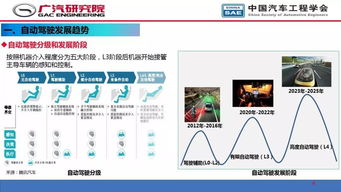
自動駕駛技術(shù)正以前所未有的速度重塑交通出行領(lǐng)域,而其核心驅(qū)動力,正是人工智能技術(shù)的深度應(yīng)用。從環(huán)境感知、決策規(guī)劃到控制執(zhí)行,人工智能,尤其是深度學(xué)習(xí)、計(jì)算機(jī)視覺和強(qiáng)化學(xué)習(xí),構(gòu)成了自動駕駛系統(tǒng)的“大腦”和“眼睛”。本演示將系統(tǒng)闡述人工智能在自動駕駛開發(fā)中的關(guān)鍵應(yīng)用,并聚焦于支撐這些應(yīng)用的核心軟件開發(fā)實(shí)踐。
第一部分:人工智能在自動駕駛中的核心應(yīng)用領(lǐng)域
- 環(huán)境感知與理解
- 計(jì)算機(jī)視覺:通過卷積神經(jīng)網(wǎng)絡(luò)處理攝像頭圖像,實(shí)現(xiàn)車道線檢測、交通標(biāo)志識別、行人及車輛檢測(如YOLO、SSD等模型)。
- 多傳感器融合:利用AI算法(如卡爾曼濾波及其神經(jīng)網(wǎng)絡(luò)變體)融合激光雷達(dá)、毫米波雷達(dá)和攝像頭的數(shù)據(jù),構(gòu)建精確、魯棒的3D環(huán)境模型,彌補(bǔ)單一傳感器的不足。
- 語義分割與場景理解:對感知到的物體進(jìn)行像素級分類,區(qū)分道路、天空、建筑物等,為決策系統(tǒng)提供豐富的語義信息。
- 決策與路徑規(guī)劃
- 行為預(yù)測:使用循環(huán)神經(jīng)網(wǎng)絡(luò)或圖神經(jīng)網(wǎng)絡(luò),預(yù)測周圍車輛、行人的未來軌跡和意圖,這是做出安全決策的前提。
- 決策制定:基于規(guī)則、概率模型或端到端強(qiáng)化學(xué)習(xí),在復(fù)雜場景下(如無保護(hù)左轉(zhuǎn)、擁堵匯入)做出跟車、換道、制動等決策。
- 運(yùn)動規(guī)劃:結(jié)合預(yù)測與決策,規(guī)劃出一條安全、舒適且符合交通法規(guī)的平滑軌跡(常使用優(yōu)化算法與機(jī)器學(xué)習(xí)結(jié)合)。
- 控制與執(zhí)行
- 車輛控制:應(yīng)用模型預(yù)測控制或深度學(xué)習(xí)控制器,精準(zhǔn)地控制車輛的轉(zhuǎn)向、油門和剎車,以跟蹤規(guī)劃好的軌跡。
第二部分:支撐AI應(yīng)用的核心軟件開發(fā)實(shí)踐
- 數(shù)據(jù)驅(qū)動的開發(fā)范式
- 數(shù)據(jù)閉環(huán):構(gòu)建“數(shù)據(jù)采集-標(biāo)注-模型訓(xùn)練-仿真測試-車端部署-真實(shí)路測-問題數(shù)據(jù)回收”的完整閉環(huán),是AI模型持續(xù)迭代優(yōu)化的生命線。
- 大規(guī)模數(shù)據(jù)管理與標(biāo)注:開發(fā)高效的數(shù)據(jù)管理平臺和(半)自動標(biāo)注工具,處理PB級的多模態(tài)數(shù)據(jù),是軟件開發(fā)的基礎(chǔ)設(shè)施挑戰(zhàn)。
- 模型開發(fā)與部署
- 算法框架與工具鏈:廣泛使用TensorFlow、PyTorch等框架進(jìn)行模型研發(fā),并利用ONNX等格式實(shí)現(xiàn)框架間轉(zhuǎn)換。
- 模型優(yōu)化與壓縮:為滿足車規(guī)級芯片的算力與功耗限制,必須進(jìn)行模型剪枝、量化、知識蒸餾等優(yōu)化,以提升推理效率。
- 車端推理引擎:開發(fā)或集成高性能推理引擎,將訓(xùn)練好的模型高效、穩(wěn)定地部署到車載計(jì)算單元上。
- 仿真與測試驗(yàn)證
- 高保真仿真:構(gòu)建包含復(fù)雜交通流、多樣化天氣和光照條件的虛擬仿真環(huán)境,用于進(jìn)行大規(guī)模、高風(fēng)險場景的算法測試,加速開發(fā)周期。
- 軟件在環(huán)與硬件在環(huán)測試:在部署前,對感知、決策等算法模塊進(jìn)行 rigorous 的測試驗(yàn)證,確保功能安全與可靠性。
- 軟件架構(gòu)與中間件
- 模塊化與松耦合:采用模塊化設(shè)計(jì),便于不同AI算法的獨(dú)立更新與迭代。
- ROS/ROS2與AUTOSAR Adaptive:利用這些中間件標(biāo)準(zhǔn),實(shí)現(xiàn)傳感器、算法模塊、控制系統(tǒng)之間的可靠通信與集成,是復(fù)雜系統(tǒng)軟件開發(fā)的關(guān)鍵。
第三部分:挑戰(zhàn)與未來展望
- 挑戰(zhàn):長尾場景的覆蓋、AI決策的可解釋性與安全性驗(yàn)證、高昂的研發(fā)與數(shù)據(jù)成本、車規(guī)級軟硬件標(biāo)準(zhǔn)。
- 未來趨勢:
- 端到端自動駕駛:探索從傳感器輸入直接到控制指令輸出的更一體化AI模型。
- 大模型的應(yīng)用:視覺大模型、多模態(tài)大模型有望提升系統(tǒng)的泛化能力和場景理解深度。
- 車路云協(xié)同:AI軟件開發(fā)將延伸至云端和路側(cè),實(shí)現(xiàn)更智能的協(xié)同感知與決策。
###
人工智能不僅是自動駕駛的技術(shù)靈魂,也重塑了其軟件開發(fā)的全流程。成功的自動駕駛開發(fā),依賴于在核心AI算法與堅(jiān)實(shí)、高效的軟件工程實(shí)踐之間取得平衡。隨著AI技術(shù)的持續(xù)突破和軟件工具的不斷成熟,更安全、更智能的自動駕駛將成為現(xiàn)實(shí)。
如若轉(zhuǎn)載,請注明出處:http://www.yndzr.com/product/11.html
更新時間:2026-09-07 08:30:20